 CycloidAICycloidAI
RV、行星、谐波、QDD 四类减速器的参数化校核。输入你的设计点, 拿到一整块放行看板:哪条判据过、哪条不过、哪条证据还不够 —— 以及每一个数字背后用的是哪把尺子。
载荷分配、接触应力、回差链、卡滞、疲劳寿命、扭转刚度 K(θ)、扭转动力学 —— 整条链路是参数化的。改偏心距、改齿数、改修形量,整块看板当场重出, 不需要重新建模、重新划网格、重新排队。
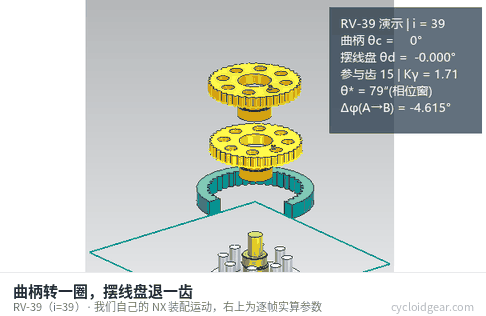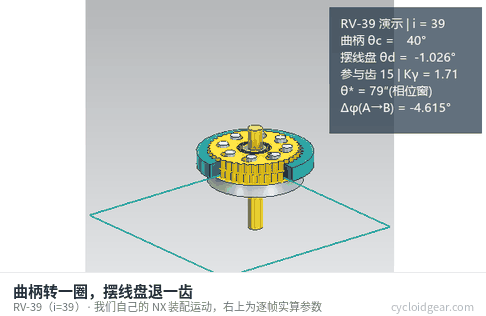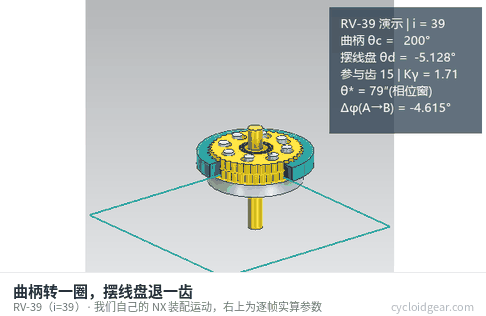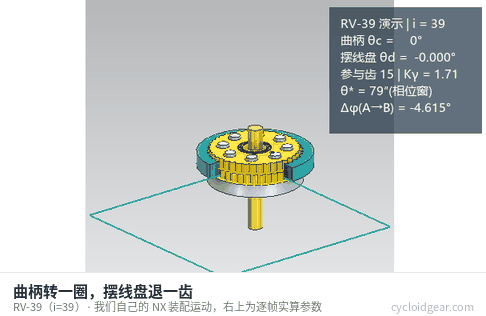
曲柄转一圈,摆线盘只退一齿 —— 减速比就是这么来的。 这是我们自己的 RV-39 装配模型(i=39)在 NX 里的运动仿真。 注意右上角那一块:曲柄角、摆线盘转角、参与承载齿数、载荷分布系数 Kγ、 相位窗 θ* 都是逐帧实算的,不是标注上去的文字。
画面上的 参与齿 15 | Kγ = 1.71 是这个设计点在该曲柄角下的实算值。 它与演示站三个免费工具算的是同一类量,但口径不同 —— 演示站是理想共轭齿廓,这里含真实修形与公差。差多少、为什么差, 见各工具页顶部的自曝横幅。
同一套方法换一台机器:45:1 双盘摆线减速器,输入转 30 s,输出退 40°。 这是我们正在做的一台 46 针 / 45 齿、双盘 180° 对置的打印样机在 NX Motion 里的 运动学干运行(R1 阶段):蓝、红两片摆线盘各自绕偏心轴颈公转并反向慢转, 输出笼架以 −1/45 跟随。逐步导出的转角在 30 s 末为 θout = −40.000°,两盘转角之差 0,机构自由度 0。
⚠ 口径:这一段没有接触。两盘与笼架的转动由运动学耦合规定, 验证的是坐标体系、约束自由度与转向,不是啮合证明 —— 针齿—齿廓、盘孔—滚子的接触 在下一阶段(RecurDyn 刚体接触)才建立。上面那段 RV-39 含真实修形与公差,这一段是理想几何。
一组几何参数 → 17 条判据的放行结论。中间不需要人工搬数。
优化器只负责提名候选方案,判据引擎独立签字。 不允许"谁优化谁自评"。
设计点一变,基于旧设计点的标定与锚点自动标记为过期, 不会拿旧结论冒充新结论。
我们的差异化不是"算得快",是算完之后你能查。 每条判据都带判据指纹、口径声明与证据出处;拿不出证据的那条, 我们不让它悄悄变成"通过"。
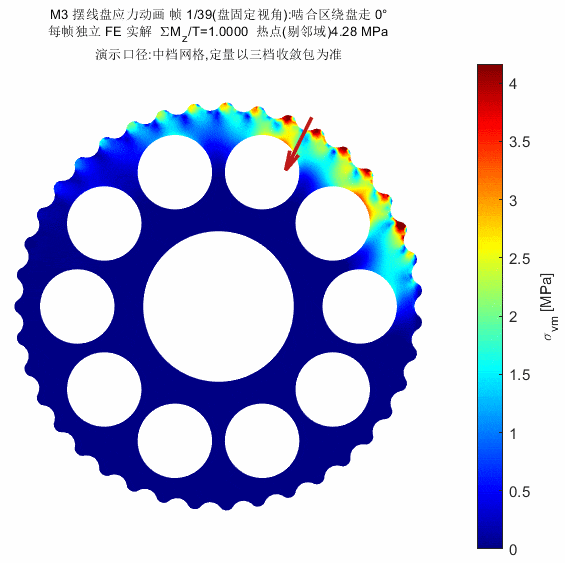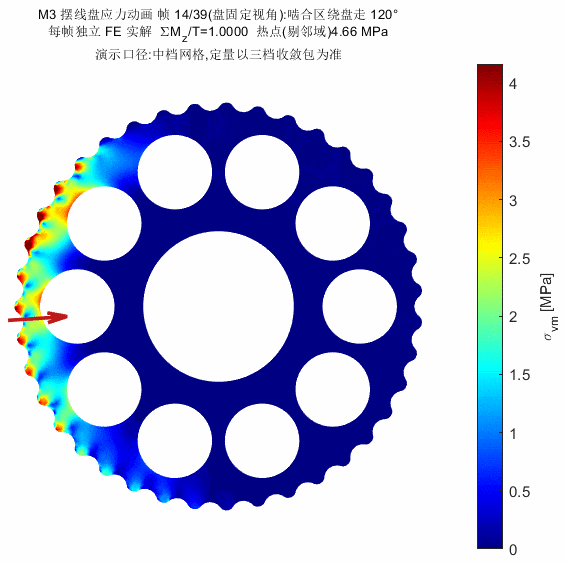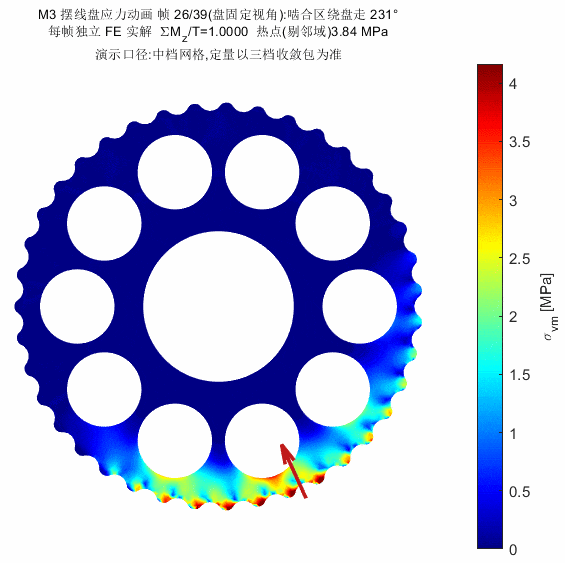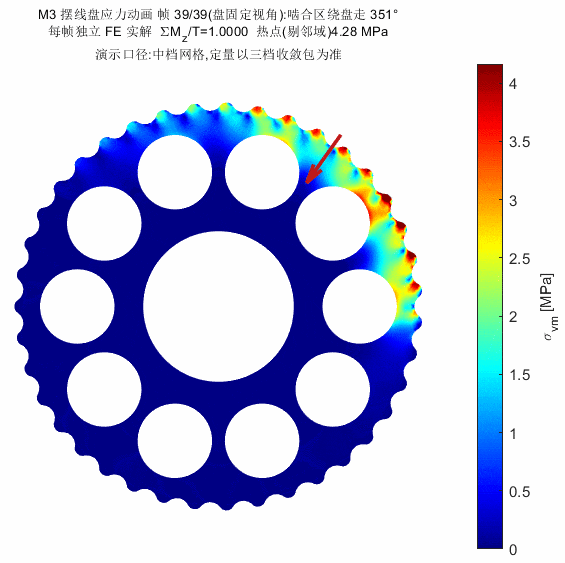
摆线盘应力场,逐帧有限元实解。 盘固定视角,啮合区绕盘走一圈,每一帧独立求解并附带扭矩平衡自检。 高应力不在盘体外缘,而是集中在啮合侧齿根与柱销孔周围的韧带 —— 轻量化真正的止点就在这里。
两条自检随图交付:每帧施加载荷的合力矩 ÷ Tdisc 最大偏差 4.4×10⁻¹⁶(画面上那个 ΣMz/T=1.0000); 求解器对悬臂梁解析基准的误差 0.60%。 这就是我们说的"算完之后你能查"。
口径:本图为现役设计点(针齿 40、额定 75 N·m,双盘,受载较重的一片分担 60.5%
即单盘 45.4 N·m;盘厚 16 mm、10 个柱销孔),
与三个免费演示工具的教学样机(针齿 12、额定 150 N·m)不是同一台机器,两组数字不可互相引用。
图中的 MPa 是盘体 von Mises 体应力,不是赫兹接触应力 ——
与演示工具给出的上千 MPa 是两个不同的物理量,差三个数量级属正常。
网格为中档 Hmax=1.0,定量热点以三档收敛包为准,图上数字仅演示标注。
↑ 看板长这样。注意第三条:它不是通过,也不是不通过。
绝大多数工具只有"通过 / 不通过"。于是当某个许用值查不到、 某个锚点还没建时,那条判据往往就从报告里消失了 —— 读报告的人以为它通过了。
我们把这种情况单列成 N/A, 并且强制附上出路:缺什么、补了之后会怎样。 "缺失即通过"在这个平台里是禁令。
同样地,我们不替你假设材料常数。疲劳里雨流计数是最容易的部分, 材料数据和应力折算才决定可不可信 —— 替用户编一组 "看起来合理"的常数,等于生产一个精确的错误答案。 缺了就拒算,并告诉你缺哪个。
通用多体动力学与齿轮软件当然更全面。但如果你的问题就是 "这台 RV / 谐波 / 行星减速器能不能签字",那么专用引擎在这一件事上 快几个数量级 —— 因为它不需要每次都从通用求解器重新发现你的机构。
| 计算 | 内容 | 耗时 |
|---|---|---|
| 载荷分配 | 多齿承载比例与最重齿 | 0.033s |
| 接触三案 | IC 半解析,真间隙自适应细化 | 0.088s |
| 回差链 | 单盘 θ* → 双盘残余 | 0.502s |
| 整块放行看板 | 17 条判据全跑 | 1.318s |
| 扭转动力学 | 时域 + 扫频,含硬自检 | 3.731s |
这些数字的出处 —— 2026-08-20 在开发机上实测,单次运行,非基准测试环境。 放在这里是给你一个量级概念,不是性能承诺;上线后的实际耗时随你的参数与 并发情况变化。我们不会写一个没量过的数。
边界写在前面,比试用两周之后才发现要好。
载荷分配 · 接触与齿根强度 · 回差链 · 卡滞 · 疲劳寿命(雨流 + Miner)· 扭转刚度 K(θ) · 扭转动力学 · 型谱选型 · 放行看板 · 交付包与口径页
在线 CAD。装配审计、干涉检查、剖视工程图、线切割 NC ——
这些是桌面专业软件的地盘,你多半已经有 NX 或 SolidWorks,
我们做一个更差的没有意义。
我们的价值不在"能建模",在"能说清楚为什么这个数可以签字"。
做过什么 → 四个开发案例: 把两天的仿真排期压成一次点击、24 个型号过夜出完模型与图纸、 17 道门禁的判据引擎、逆包络求共轭刀条把 5 µm 的过切按回 0.08 µm。 每个案例都写了我们自己踩的坑 —— 能写出坑,说明这些东西真跑过、真量过、真错过一次。
关于在线演示 —— 演示页用的是一台教学样机 (针齿 12、偏心 1.5 mm、额定 150 N·m),目的是讲清楚多针齿接触力的时域行为, 以及闭式解降阶模型相对逐步牛顿迭代的加速。 它与工程校核站的现役设计点不是同一台机器,两组数字不可互相引用。 这句话我们主动写在这里,而不是等你发现。
顺带说明命名:品牌叫 CycloidAI,但这套东西里没有神经网络 —— 摆线接触的变形量有闭式解,用数据拟合只会引入额外误差。 我们对外一律称解析式降阶模型(ROM)与判据引擎, 不写"AI 推理"。
在线演示不需要注册,打开就能用你自己的参数跑。 工程校核平台已开放 Beta,可直接查看 17 门样例报告。